Naples, pour le travail. Vannes, pour le reste.

Robin
Belloncle

Ingénieur mécatronique. Quand un outil me manque, je le construis.

Le jour, les systèmes de contrôle de l'AC75 de La Roche-Posay Racing Team, pour la Coupe de l'America. Le soir, tout commence sur une piste de roller hockey à Vannes, et chaque projet de ce site découle du précédent. Suivez le fil.

Caméra, table de marque 40 m 20 m Salle de Kerbiquette, Vannes
Passez sur la piste, la caméra suit le jeu
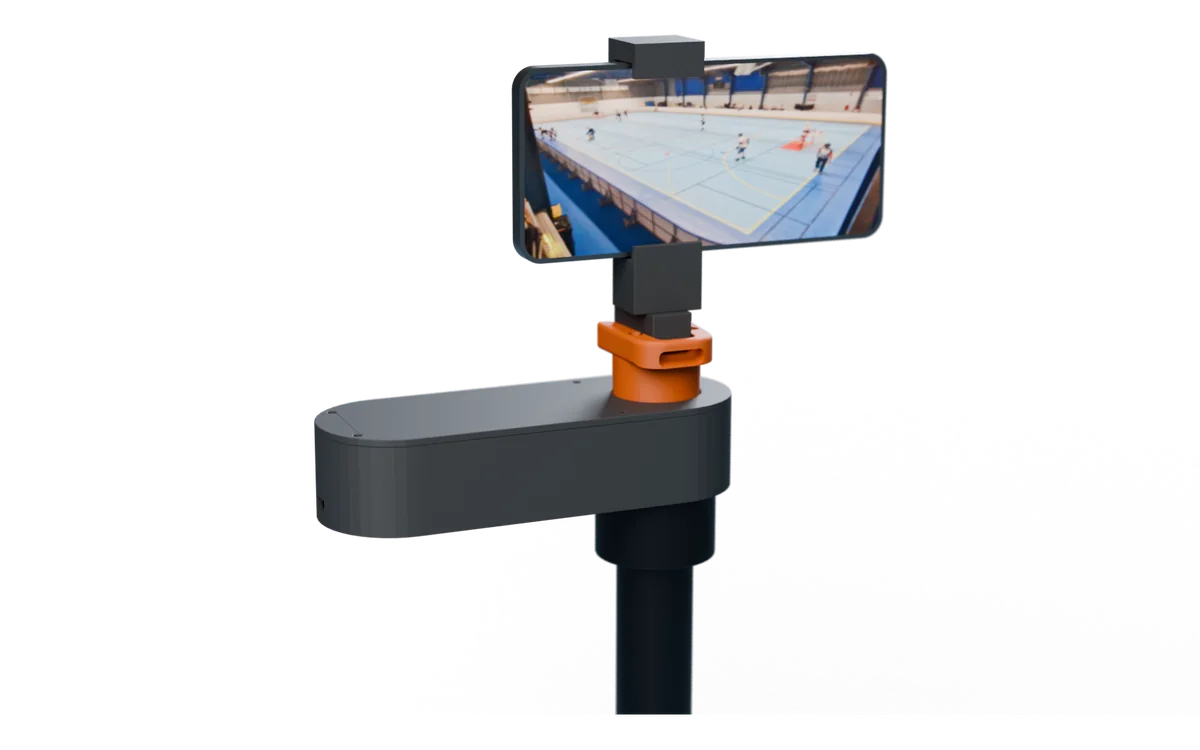
La tête motorisée et le téléphone monté dessus, en haut d'un trépied

Sur la piste, HockeyVision

Dans un club amateur, aucun joueur n'est libre pour tenir la caméra pendant une heure, alors elle se débrouille seule. Un téléphone monté sur une tête motorisée détecte les joueurs, estime le centre d'intérêt du jeu d'après leurs vitesses et leurs regroupements, et commande le moteur. Un banc rejoue de vrais matchs pour tester chaque réglage : 97 % de l'action reste dans l'image, avec les joueurs vus de plus près.
Essayer le cadrageTout le pôle hockey

Cliquez une phrase pour la garder ou la couper

Transcription inventée pour l'exemple. La vraie chaîne fait cela sur des heures de rushs.

Une fois filmé, le montage

La même caméra 360 part en plongée avec mes parents et en voyage avec moi, et revient avec des heures de rushs que personne ne monte. Alors la chaîne s'est construite : les rushs 360, drone et téléphone sont dérushés par transcription de ce qui se dit, le montage s'écrit comme une liste plutôt qu'à la souris, et le film se fabrique tout seul, avec les cartes calées sur la voix et les profils de randonnée en 3D sur le relief IGN. Cinq vlogs de La Réunion en septembre 2026, un sixième en cours.

Voir la chaîne de montage

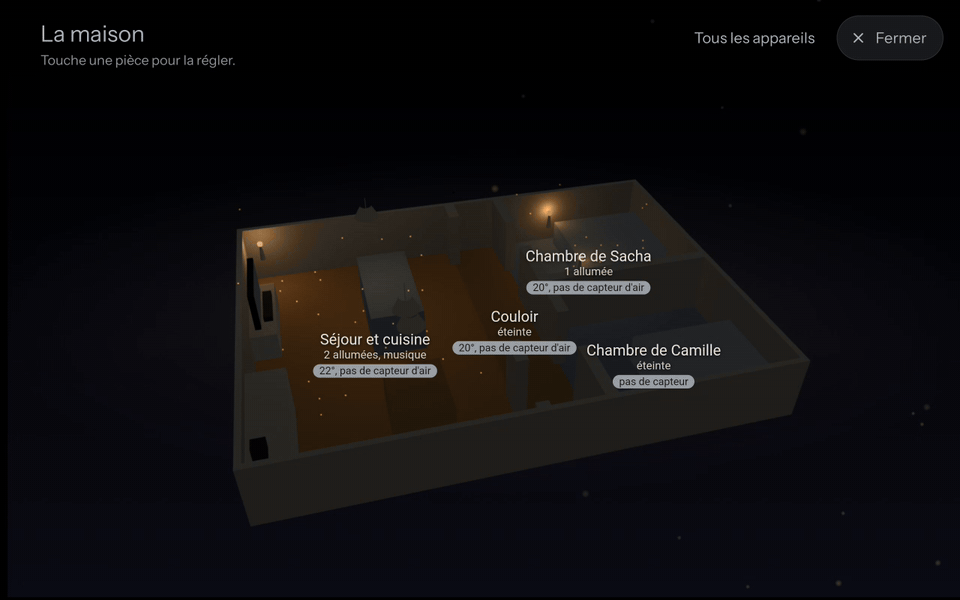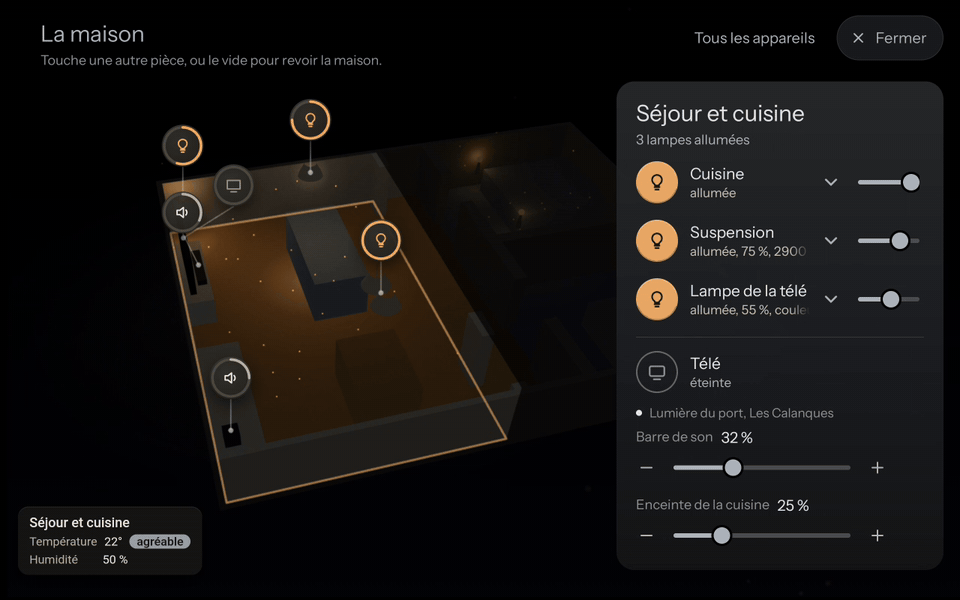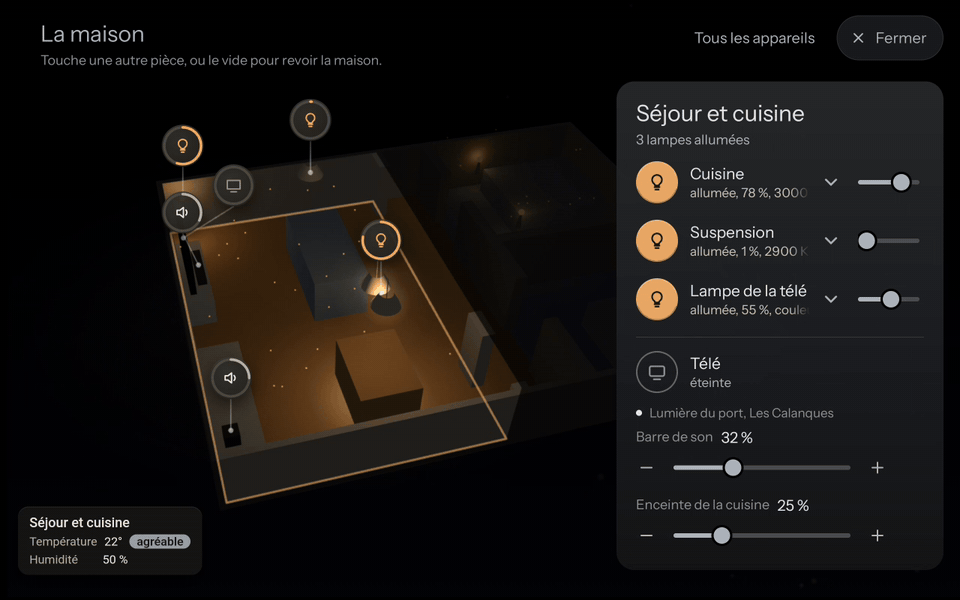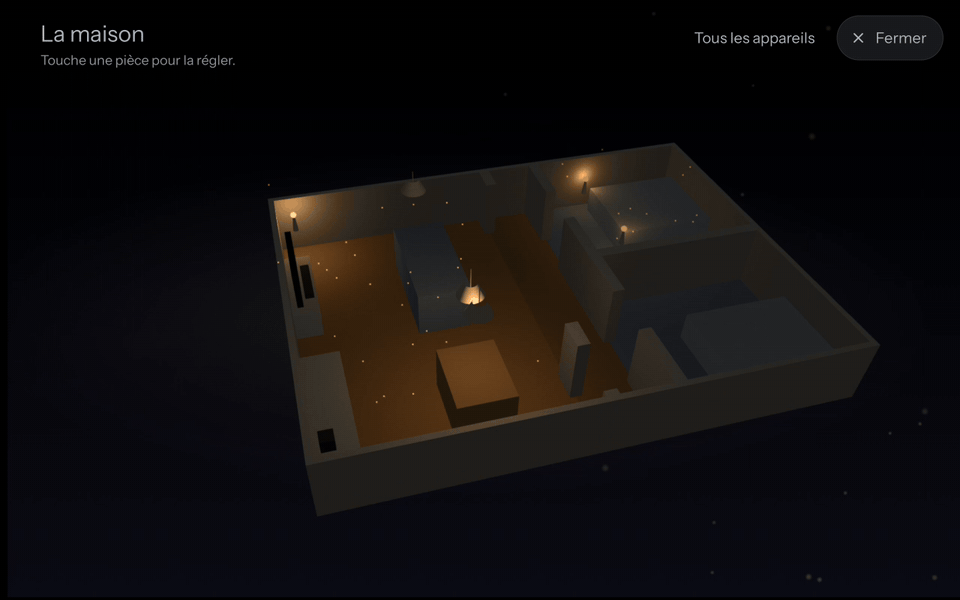
Maison d'exemple, données fictives

De retour à la maison, l'assistant vocal

Pendant que le film se fabrique, la maison, elle, obéissait encore à Google. Alors un assistant en français l'a remplacé, branché sur Home Assistant. Les commandes courantes sont reconnues sur place, sans réseau. Seules les demandes inattendues partent en texte vers un modèle de langage, et une sécurité codée en dur a le dernier mot. Il tourne à Naples, et le serveur de Lorient est le prochain.

Essayer une phrase

Et rien de tout cela n'est écrit seul

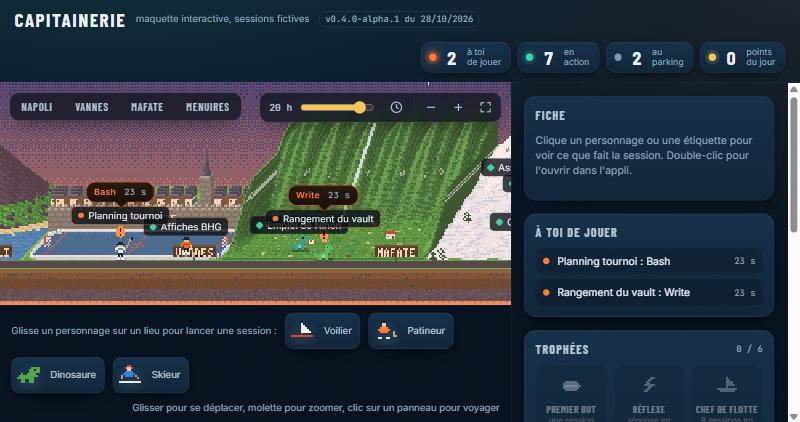
Je décide de l'architecture, je découpe en lots, et des agents travaillent en parallèle. Pour qu'ils n'oublient pas d'une session à l'autre, ils partagent avec moi une mémoire commune de 586 notes, copiée sur toutes mes machines. Un agent nocturne range, une sonde vérifie que tout le circuit répond, et un tableau de bord en pixel art me montre qui travaille sur quoi.

Parcourir le grapheTravailler avec des agents

D'où ça vient

Depuis 2026
Control System Engineer, La Roche-Posay Racing Team

Systèmes de contrôle de l'AC75 pour la 38e Coupe de l'America, Naples 2027.

2023 à 2026
Alternant ingénieur mécatronique, Fives Xcella

Automatisme TwinCAT 3 des robots de stockage, bancs de test, données d'essais. En projet de fin d'études, une chaîne outillée pour les contrôles de fin de production, à la place du papier et des tableurs parallèles.

Diplômé 2026
Ingénieur en mécatronique, ENSIBS Lorient

Commande multivariable, analyse vibratoire, Abaqus, IA embarquée.

2023
Stage puis CDD en maintenance, CDK Technologies

Chantier naval composite. Plan de maintenance et GMAO créés de zéro, 736 équipements inventoriés sur les deux sites, Port-la-Forêt puis Lorient.

2021 à 2023
DUT Génie Industriel et Maintenance, IUT de Lorient

CAO SolidWorks, automates Schneider et Siemens, méthodes de maintenance.

2020
Bac STI2D, mention très bien

Lycée Saint-Joseph, Vannes.

Le blason de l'Armada Vannes, image tirée d'un film généré par code

À côté

Roller hockey à l'Armada de Vannes, en Nationale 3, trois entraînements par semaine quand je suis en Bretagne. Je fais partie de l'équipe qui organise le tournoi Breizh Hockey Games, douze équipes chaque mois de juin à Kerbiquette. Entre deux, je skie, je filme avec une caméra 360 ou un drone, et je monte les plongées de mes parents en Bretagne. La moitié des projets du site viennent de là.

Ce que je sais faire : TwinCAT 3 et TwinCAT/BSD, Schneider, Siemens, commande multivariable, Python, C#, Kotlin, Next.js, Git, Azure DevOps, agents IA par lots, SolidWorks, Abaqus, YOLO et OpenCV, ESP32. Français, anglais (TOEIC 880).